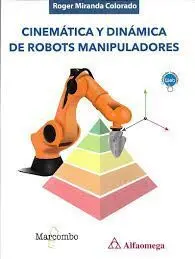
Cinematica y Dinamica de Robots Manipuladores
Roger Miranda Colorado
Cinemática y Dinámica de Robots Manipuladores es un libro de texto para estudiantes de Mecatrónica, Electrónica y Sistemas Computacionales, así como para los especialistas interesados en el tema de modelado dinámico de sistemas, incluyendo los robots manipuladores. En esta obra se presenta un análisis detallado de todos los pasos que deben seguirse para poder describir a un rob...
Cinemática y Dinámica de Robots Manipuladores es un libro de texto para estudiantes de Mecatrónica, Electrónica y Sistemas Computacionales, así como para los especialistas interesados en el tema de modelado dinámico de sistemas, incluyendo los robots manipuladores. En esta obra se presenta un análisis detallado de todos los pasos que deben seguirse para poder describir a un robot manipulador desde un punto de vista matemático. Específicamente, se abordan los temas de análisis cinemático empleando matrices de rotación y de transformación homogénea. También se estudia una metodología que emplea la convención de Denavit-Hartenberg, se realizan cálculos de velocidades por medio del Jacobiano del robot manipulador y se implementa un control de seguimiento de trayectorias empleando dichos resultados. Finalmente, se proporcionan las metodologías de Newton- Euler y Euler- Lagrange para obtener las ecuaciones dinámicas de diversos sistemas. Aprenda: el procedimiento para describir cinemáticamente a un robot manipulador, así como la forma en que éstos resultados pueden aplicarse para controlar un robot manipulador, y para determinar las ecuaciones dinámicas que describen su funcionamiento. Conozca: las herramientas que se emplean para describir el comportamiento cinemático y dinámico de los robots manipuladores, así como la interpretación de las mismas por medio de sus demostraciones matemáticas y aplicaciones en simulaciones. Desarrolle: una comprensión amplia del uso de matrices y vectores para aplicarlos no sólo en la descripción del movimiento de robots manipuladores, sino para conjuntos arbitrarios de datos, con el sustento matemático requerido para saber cómo utilizar las herramientas adquiridas en aplicaciones específicas. Roger Miranda Colorado. Ingeniero Electrónico por el Instituto Tecnológico de Veracruz. Recibió su grado de Maestría y Doctorado en Ciencias en Control Automático por parte del Centro de Investigaciones y Estudios Avanzados del Instituto Politécnico Nacional, CINVESTAV. Su experiencia docente incluye la impartición de asignaturas como Álgebra lineal, Modelado matemático, Teoría de control, Control de sistemas lineales y no lineales, Control de robots manipuladores y Robótica avanzada. Actualmente se encuentra adscrito al Centro de Investigación y Desarrollo de Tecnología Digital del Instituto Politécnico Nacional, CITEDI- IPN, como Catedrático CONACyT. Ha publicado artículos en revistas de investigación especializadas, y sus líneas de investigación incluyen: Robótica, Identificación paramétrica de
Reseña del Editor
Capítulo 1 Antecedentes de la robótica............................. 1
Capítulo 2 Operadores cinemáticos................................... 17
Capítulo 3 Cinemática directa............................................. 89
Capítulo 4 Jacobiano del manipulador................................ 127
Capítulo 5 Dinámica del manipulador................................... 223
Apéndice A. Álgebra lineal y aplicacions............................... 339
Apéndice B. Cinemática Inversa............................................ 347
Bibliografía............................................................................ 363
Índice analítico..................................................................... 365
Artículos relacionados